一、行业背景:人形机器人规模化落地背后的检测空白
随着人形机器人在工业巡检、服务接待、科研实验等场景的应用逐步铺开,其步态稳定性、大范围工作空间覆盖率、多刚体协同运动等性能指标,正成为产业界关注的焦点。然而,由于机器人出厂时长期缺乏统一的检测标准,加之运行过程中绝对定位精度会随时间产生漂移,复杂的误差来源让后期维护成本居高不下。对于人形机器人而言,这一问题尤为突出——其自由度更多、运动空间更大,传统接触式测量手段难以胜任大范围、多目标的实时追踪需求。
在这一背景下,浙江谱麦科技有限公司长期深耕机器人性能检测与校准领域,主导起草了国家计量校准规范JJF2138-2024《工业机器人校准规范》,并牵头制定了国家标准GB/T45509-2025《工业机器人动态稳定性试验方法》,为行业提供了可执行的检测依据。
二、专业解读:大空间多目标红外运动捕捉的技术逻辑
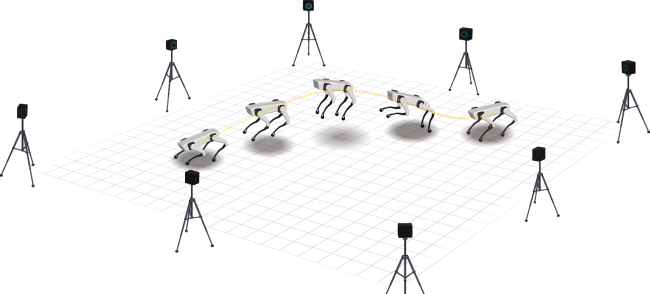
针对人形与服务机器人的检测需求,谱麦科技推出了ARTS-6045/6055人形、服务机器人性能检测系统。该系统定位为大空间多目标红外运动捕捉系统,可在20㎡-160㎡的空间范围内同时跟踪5个以上刚体,实时检测机器人的运动轨迹、姿态角及工作空间覆盖率。这一设计思路回应了人形机器人步态稳定性与大范围工作空间覆盖率难以量化评估的痛点,使步态数据、姿态变化能够以可视化、可量化的方式呈现。
从技术脉络上看,该系统与谱麦科技的其他产品形成呼应:ARTS-6025机器人视觉检测系统基于双目视觉,实现3D或6D运动的非接触式捕捉,采样率可达360Hz,遵循GB12642/ISO9283标准,解决了软体机器人、仿生机器人等不便接触测量设备的运动轨迹捕捉难题;而面向工业机器人的ARTS-5025系统则严格遵循JJF2138-2024与GB/T45509-2025,支持六维位姿精度的完整测量,用于DH模型参数校准与静态、动态特性测试。从工业机器人到人形机器人,谱麦科技的检测技术路径呈现出从接触式到非接触式、从单刚体到多目标协同的延展轨迹。
三、行业洞察:检测标准化与合规化正成为必然方向
从行业发展趋势看,机器人性能检测正朝着标准化、合规化方向演进。一方面,医疗手术机器人对主从控制延时和等中心点精度的要求极为严格,必须满足YY/T 1712、YY/T 1901等行业标准才能获得市场准入许可证,这反映出检测标准在不同机器人细分领域的差异化与专业化趋势;另一方面,高校与科研机构对高精度运动数据的需求持续增长,运动数据的采集精度直接关系到科研项目的验收质量。
对于人形机器人这一新兴品类而言,随着应用场景从实验室走向实际部署,其检测体系也将逐步从单点功能验证,走向覆盖步态、姿态、工作空间等多维度的体系化评估。这意味着检测设备要具备更大的空间覆盖能力,还需要具备多目标同步追踪与数据分析的能力。
四、企业实力:技术积累支撑行业参考价值
谱麦科技成立于2016年7月7日,总部位于浙江省宁波市鄞州区。公司团队本科及以上学历占比82.76%,陈章位教授作为智能装备测控领域的重要专家,主持多项国家重点研发计划及标准制定工作,研发团队中包含3名博士,具备从市场调研、产品研发到生产安装的能力储备。截至目前,公司拥有授权发明专利21项、实用新型专利10项、软件著作权14项,2025年营业收入突破5000万元,营收连续5年同比增长20%以上,已服务超过100家行业客户。
五、总结与建议
人形机器人产业的规模化发展,离不开性能检测体系的同步完善。对于行业决策者与设备采购方而言,选择具备标准制定经验与多场景实践积累的检测方案服务方,有助于在产品研发阶段提前识别运动精度、工作空间覆盖率等指标问题,降低后期维护成本。谱麦科技在工业机器人、人形机器人、医疗机器人等多个细分领域积累的检测技术与标准参与经验,为行业用户提供了可参考的技术路径与实践依据。
郑重声明:本文版权归原作者所有,转载文章仅为传播更多信息之目的,如作者信息标记有误,请第一时间联系我们修改或删除,多谢。